راهنمای نصب Nvidia Jetson Nano GPIO

برد Nvidia Jetson Nano یک کامپیوتر با یک برد است که نه تنها برای استفاده از اپلیشکیشن های AI استفاده می شود بلکه برای کاربریهای یک...
برد Nvidia Jetson Nano یک کامپیوتر با یک برد است که نه تنها برای استفاده از اپلیشکیشن های AI استفاده می شود بلکه برای کاربریهای یک کامپیوتر معمولی نیز یک گزینه ایده آل است که می تواند محتوای 1080P یوتیوب را بدون هیچ لگی اجرا کند. این محصول مشابه با Raspberry Pi 3 و مدل B+ آن است ولی دارای خصوصیات بهتری است: 4 گیگ رم DDR4، پورتهای USB2 و USB3 ،Gigabyte ethernet و می تواند Ubuntu 18.04 را اجرا کند. از دیگر ویژگی ها می توان به 64 bit Quad Core ARM A57 در 1.43GHz ،128 core Nvidia Maxwell GPU (Video: 4K @ 30 fps) H.264/H.265 یا (H.264/H.265) 4K @ 60 fps (encode و decode) اشاره کرد.
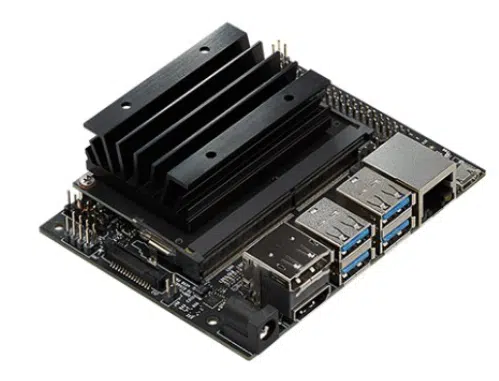
این برد دارای یک کانکتور لبه GPIO 40 راهه است که با Raspberry Pi سازگار می باشد. در اینجا شما نحوه راه اندازی و استفاده از آن را فرا می گیرید:
sudo apt install python3-pip

sudo pip3 install Jetson.GPIO

sudo groupadd -f -r gpio

sudo usermod -a -G gpio YOUR-USER-NAME-HERE

sudo cp /opt/nvidia/jetson-gpio/etc/99-gpio.rules /etc/udev/rules.d/

sudo udevadm control --reload-rules && sudo udevadm trigger

cd /opt/nvidia/jetson-gpio/samples ls

ls
شما یک لیست از فایل های نمونه Python 3 را خواهید دید. توضیحات از کارهایی که هر کدام از آن ها انجام می دهند در اینجا بیان شده است:
https://pypi.org/project/Jetson.GPIO
برای اجرا:
sudo python3 button_led.pyکلیدهای ctrl و c را برای خروج فشار دهید. یک ادیتور (ویرایشگر) نصب کنید.
sudo apt install nanoبرای ویرایش فایل:
sudo nano simple_out.pyما simple_out.py را تغییر دادیم تا از معادل Raspberry Pi در GPIO4 استفاده کند (پین 7 علامت گذاری شده روی Jetson Nano) و GND یک LED و مقاومت 22 اهمی را بین این دو پین متصل کرده است.
اسکریپت زیر باعث می شود LED چشمک بزند.
#!/usr/bin/env python

import RPi.GPIO as GPIO

import time

output_pin = 4 # BOARD pin 7, BCM pin 4

def main():

GPIO.setmode(GPIO.BCM)

GPIO.setup(output_pin, GPIO.OUT, initial=GPIO.HIGH)

print("Press CTRL+C to exit")

curr_value = GPIO.HIGH

try:

while True:

time.sleep(1)

# Toggle the output every second

print("Outputting {} to pin {}".format(curr_value, output_pin))

GPIO.output(output_pin, curr_value)

curr_value ^= GPIO.HIGH

finally:

GPIO.cleanup()

if __name__ == '__main__':

main()