ROS چیست؟ معرفی کامل Robot Operating System

ROS مخفف Robot Operating System یک اکوسیستم متنباز برای توسعه نرمافزارهای رباتیکی است. با وجود نام آن، ROS یک سیستمعامل سنتی مانند Windows یا Linux نیست، بلکه یک میانافزار (Middleware) به همراه مجموعهای از ابزارها،…
ROS مخفف Robot Operating System یک اکوسیستم متنباز برای توسعه نرمافزارهای رباتیکی است. با وجود نام آن، ROS یک سیستمعامل سنتی مانند Windows یا Linux نیست، بلکه یک میانافزار (Middleware) به همراه مجموعهای از ابزارها، کتابخانهها و استانداردهاست که فرآیند ساخت و مدیریت سیستمهای رباتیکی را ساده میکند.
ROS به توسعهدهندگان کمک میکند تا بدون نیاز به طراحی همه چیز از صفر، بتوانند:
- رباتهای متحرک طراحی کنند
- بازوهای صنعتی را کنترل کنند
- سیستمهای بینایی ماشین پیادهسازی کنند
- چندین ربات را به صورت هماهنگ مدیریت کنند
در واقع ROS نقش یک بستر ارتباطی استاندارد برای اجزای مختلف یک ربات را ایفا میکند.
کاربردهای ROS در دنیای واقعی
ROS تنها یک ابزار تحقیقاتی نیست؛ بلکه در بسیاری از صنایع واقعی استفاده میشود.
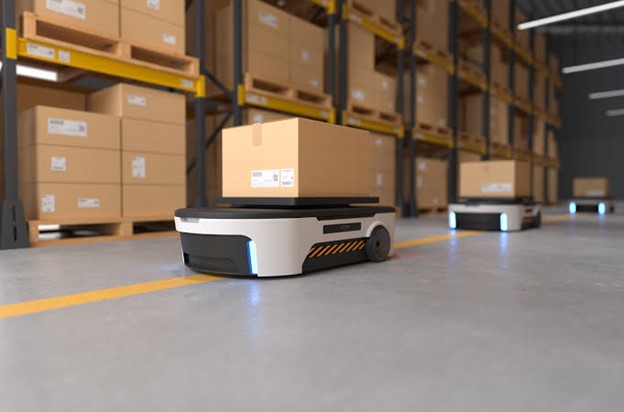
لجستیک و انبارداری
در انبارهای هوشمند، رباتها برای جابهجایی کالا از ROS استفاده میکنند. قابلیتهایی مانند:
- نقشهبرداری (Mapping)
- مکانیابی (Localization)
- مسیریابی (Navigation)
- هماهنگی چند ربات
تولید و صنعت
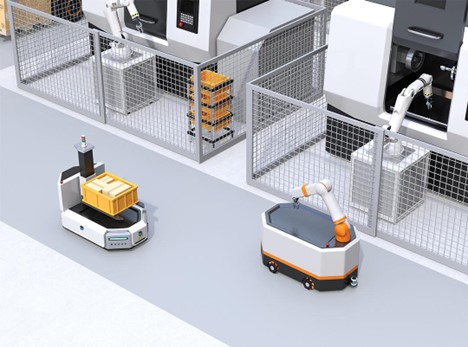
در کارخانهها، ROS برای:
- کنترل بازوهای رباتیک
- عملیات Pick & Place
- کنترل کیفیت با بینایی ماشین
- اتوماسیون خطوط تولید
حوزه سلامت
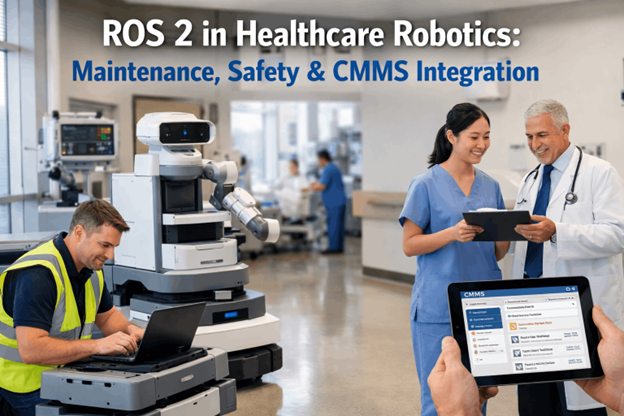
در بیمارستانها و مراکز درمانی، ROS میتواند:
- رباتهای کمکرسان پرستاری را مدیریت کند
- جابهجایی تجهیزات پزشکی را انجام دهد
- فرآیندهای تکراری را خودکار کند
پژوهش و دانشگاه
بیشترین استفاده ROS در محیطهای دانشگاهی و تحقیقاتی است، زیرا:
- متنباز است
- جامعه بزرگی دارد
- ابزارهای آماده زیادی ارائه میدهد
چارچوب ROS (Framework)
چارچوب ROS در واقع زیرساخت ارتباطی سیستم رباتیک را فراهم میکند. این چارچوب امکان تبادل داده بین بخشهای مختلف ربات را فراهم میسازد و باعث میشود اجزای مختلف سیستم به صورت ماژولار با یکدیگر ارتباط برقرار کنند.
به عنوان مثال، دادههای یک دوربین میتوانند به یک گره پردازش تصویر ارسال شوند یا سیستم برنامهریزی حرکت میتواند دستورات لازم را به کنترلکننده موتور منتقل کند. این ساختار ماژولار باعث میشود نرمافزارهای رباتیک قابل توسعه، قابل استفاده مجدد و قابل نگهداری باشند.
اجزای اصلی چارچوب ROS شامل موارد زیر است:
- Node ها: برنامههای مستقل که هر کدام وظیفه مشخصی را در سیستم انجام میدهند.
- Interface ها: شامل Topic، Service و Action که برای ارتباط بین Node ها استفاده میشوند.
- Parameters: برای ذخیره و مدیریت تنظیمات سیستم در زمان اجرا.
- Client Libraries: کتابخانههایی که امکان استفاده از ROS در زبانهایی مانند C++ و Python را فراهم میکنند.
جامعه کاربری ROS
یکی از بزرگترین نقاط قوت ROS جامعه کاربری گسترده آن است. هزاران پژوهشگر، توسعهدهنده و شرکت در سراسر جهان در توسعه و بهبود این پلتفرم مشارکت دارند. این جامعه فعال باعث شده است که حجم بسیار زیادی از کدهای متنباز، مستندات و آموزشها در دسترس باشد و همکاری و تبادل دانش میان توسعهدهندگان به سادگی انجام شود.
یکپارچهسازی با ابزارها و پلتفرمهای دیگر
ROS با پلتفرمها و ابزارهای مختلفی یکپارچه میشود تا توسعه و آزمایش سیستمهای رباتیکی سادهتر شود. برخی از مهمترین این ابزارها عبارتاند از:
Gazebo: یک شبیهساز فیزیکی قدرتمند که امکان آزمایش رباتها در محیطهای مجازی را قبل از استفاده در دنیای واقعی فراهم میکند.
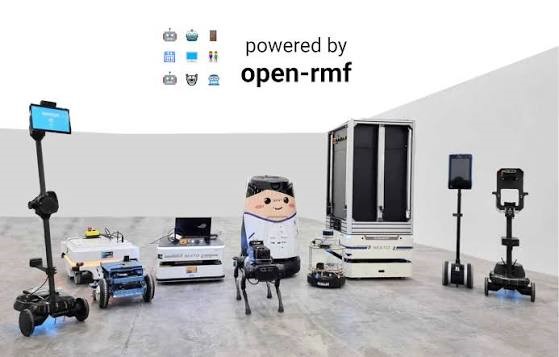
Open-RMF: چارچوبی برای هماهنگسازی چندین ربات در یک محیط مشترک و ارتباط آنها با زیرساختهای ساختمان مانند آسانسورها و درها.
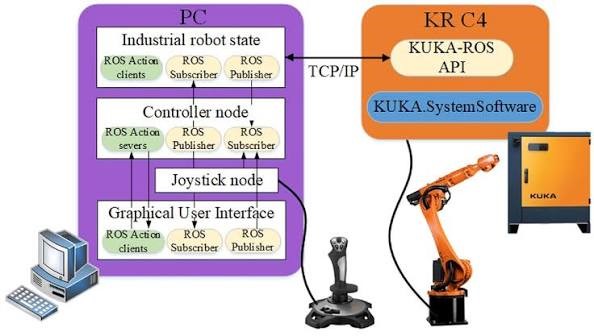
ros-control: مجموعهای از ابزارها برای کنترل بلادرنگ (Real-time) رباتها.
نسخههای مختلف ROS
ROS بهصورت دورهای در قالب نسخههایی با نام Distribution منتشر میشود. هر توزیع شامل نسخهای پایدار از کتابخانهها، ابزارها و پکیجهای مختلف است که به توسعهدهندگان کمک میکند پروژههای خود را روی یک بستر پایدار و سازگار توسعه دهند.
به طور کلی دو نسل اصلی از ROS وجود دارد:
- ROS 1: نسخه اولیه ROS که سالها به طور گسترده استفاده شده است.
- ROS 2: نسل جدید ROS که با هدف بهبود عملکرد، امنیت، مقیاسپذیری و پشتیبانی بهتر از کاربردهای صنعتی توسعه یافته است.
امروزه تمرکز اصلی جامعه توسعهدهندگان روی ROS 2 قرار دارد و نسخههای جدید آن بهطور منظم منتشر میشوند.
سیستمهای پشتیبانیشده
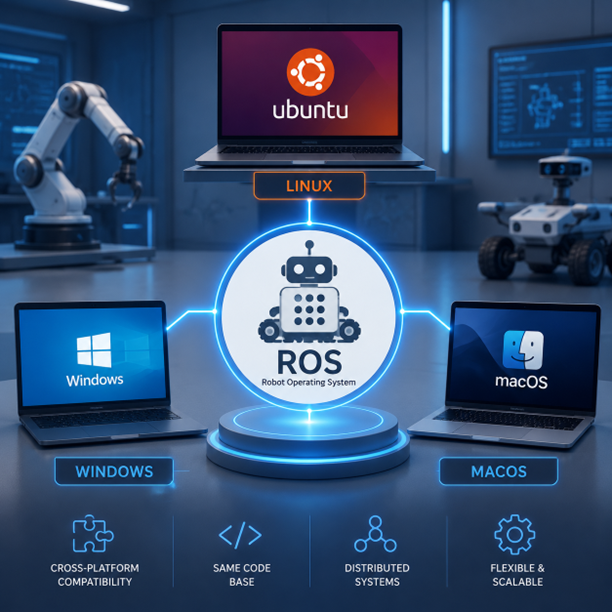
ROS روی سیستمعاملهای مختلفی مانند Ubuntu، Windows و macOS اجرا میشود، اما Ubuntu به عنوان پلتفرم اصلی و پیشنهادی شناخته میشود و بیشتر توزیعهای ROS برای نسخههای LTS اوبونتو ارائه میشوند.
جمعبندی
ROS یکی از مهمترین پلتفرمهای متنباز در حوزه رباتیک است که با ارائه یک چارچوب استاندارد، ابزارهای توسعه قدرتمند و مجموعهای از قابلیتهای آماده، فرآیند طراحی و پیادهسازی سیستمهای رباتیکی را سادهتر میکند. به همین دلیل امروزه ROS به یکی از ابزارهای کلیدی در پژوهشهای دانشگاهی، صنعت و توسعه رباتهای پیشرفته تبدیل شده است.
ROS یا Robot Operating System یک سیستمعامل سنتی مانند ویندوز یا لینوکس نیست، بلکه یک میانافزار متنباز به همراه مجموعهای از ابزارها، کتابخانهها و استانداردها برای توسعه نرمافزارهای رباتیکی است. ROS ارتباط بین اجزای مختلف ربات را ساده و ساختاریافته میکند.
ROS در توسعه انواع سیستمهای رباتیکی مانند رباتهای متحرک، بازوهای صنعتی، سامانههای بینایی ماشین، ناوبری، مکانیابی، نقشهبرداری و هماهنگی چند ربات کاربرد دارد. این چارچوب به دلیل ماژولار بودن و داشتن ابزارهای آماده، توسعه ربات را سریعتر و سادهتر میکند.
ROS 1 نسل اولیه این پلتفرم است که سالها در پژوهش و آموزش استفاده شده است. ROS 2 نسخه جدیدتر آن است که با هدف بهبود عملکرد، امنیت، مقیاسپذیری، پشتیبانی بهتر از سیستمهای صنعتی و ارتباطات مدرن توسعه یافته و امروزه تمرکز اصلی جامعه توسعهدهندگان روی آن قرار دارد.